INFFNI ROVER(越疆四足机器人)
机器人连不上手机、操控延迟高、升级怕变砖?这篇把INFFNIROVER的连接步骤和操控细节都拆开了讲,搜INFFNIROVER下载前先看看,省得装完一脸懵。 发表评论
- 软件类别:生活工具
- 软件大小:58.1M
- 更新时间:2026-10-09 07:06
- 软件版本:v1.3.0 四足机器人操控
- 软件语言:中文
- 软件等级:
- 软件厂商:深圳市越疆科技股份有限公司
- 官方网址:暂无
- 备案号:粤ICP备16048417号-9A
- 评分
- 安卓版下载
手机扫描下载
应用介绍
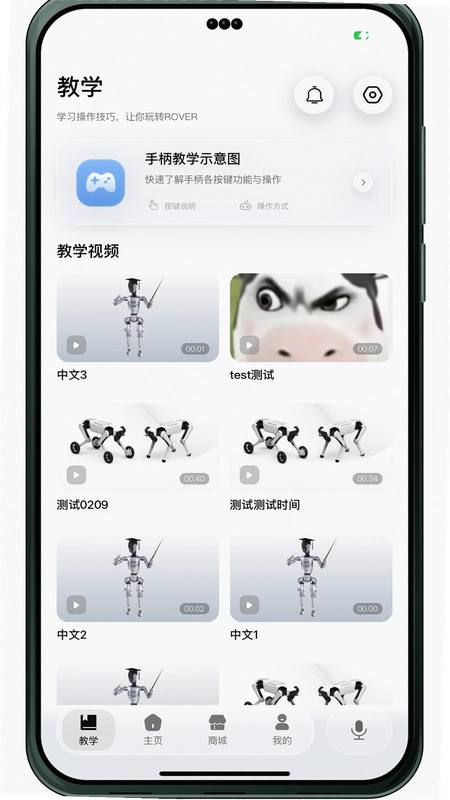
如果你刚入手ROVER X1四足机器人,第一件事就是装上INFFNI ROVER。这不是那种装完就吃灰的凑数工具,它管着机器人能不能跑起来、跑得顺不顺。手机连上机器人热点或者同一WiFi后,OTA升级、摄像头画面回传、双摇杆操控全在这一个应用里完成。很多用户搜INFFNI ROVER下载,其实就是想找个能真正把机器狗用起来的控制端,而不是只看个说明书。目前官方渠道提供的安装包体积不大,对安卓版本要求也不算苛刻,千元机基本都能跑。下面从实际操控体验、功能细节、常见疑问几个方向展开说,帮你在下载前把该了解的都了解清楚。
INFFNI ROVER怎么连接ROVER X1机器人
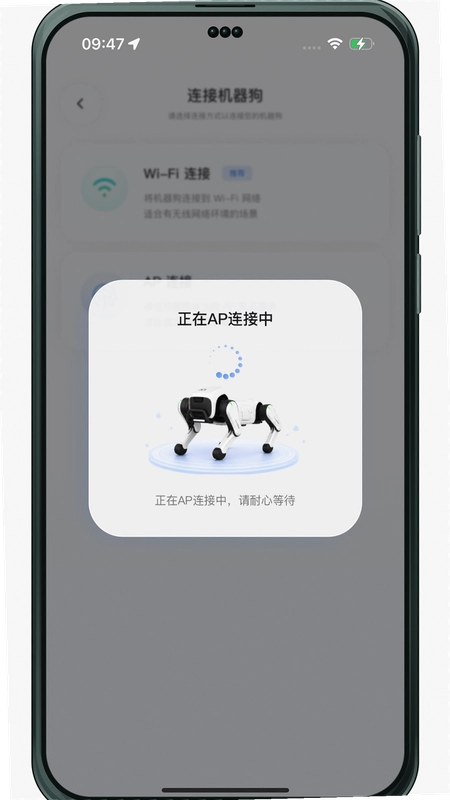
1.机器人开机后,指示灯进入慢闪状态,此时在手机WiFi列表里找到以ROVER X1开头的热点名称,默认密码一般贴在机身底部或说明书首页。
2.打开INFFNI ROVER应用,首页会自动扫描局域网内的设备,点击识别到的机器人图标即可发起连接。如果没扫到,点右上角手动添加,输入机器人背面标注的IP地址。
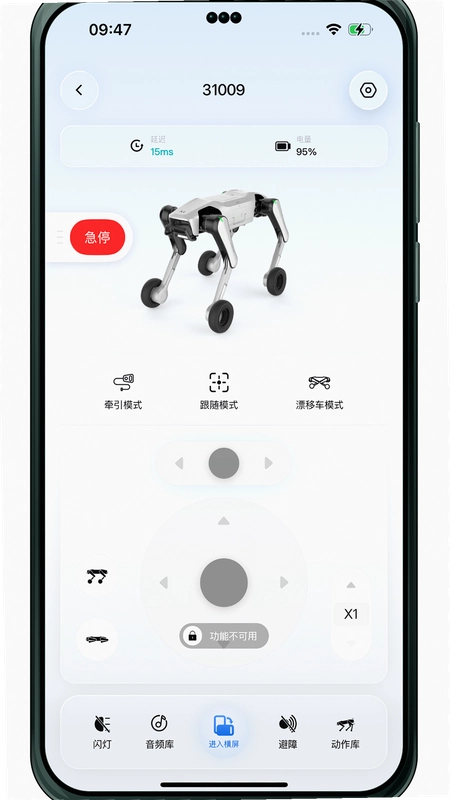
3.连接成功后主界面会显示机器人当前电量、关节温度、运动模式三项状态。左侧摇杆控制平移和转向,右侧摇杆控制机身姿态和高度,两个拇指同时操作需要几分钟适应。
4.实测在2.4G频段下延迟大约80到120毫秒,5G频段能压到60毫秒以内,但穿墙能力弱一些。家里路由器如果开了双频合一,建议在路由器后台把2.4G和5G分开命名,手动连5G那个。
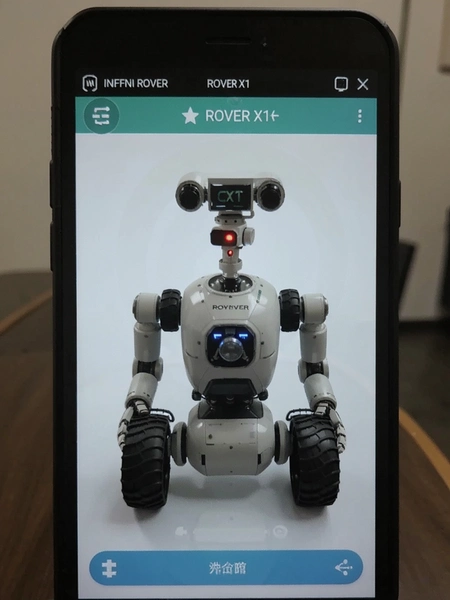
5.连接失败最常见的原因是手机开了VPN或者代理,关掉之后重启应用基本能解决。另外安卓12以上系统需要在设置里手动授予“附近设备”权限,否则搜不到热点。
INFFNI ROVER双摇杆操控好不好上手
1.双摇杆的逻辑和游戏手柄类似,但机器人有四个关节自由度,操控维度比普通遥控车多不少。左边摇杆推到底机器人会小跑起来,轻推则是慢走,力度反馈比较线性。
2.模式切换按钮在屏幕右下角,点一下在“平地模式”和“越障模式”之间切换。平地模式限速更保守,适合室内木地板;越障模式会放开关节行程,爬楼梯或者过门槛时用。
3.实际体验中,新手最容易犯的错是同时猛推两个摇杆,机器人会做出类似“伸懒腰”的奇怪姿态然后摔倒。建议先在空旷地面用慢速档练十分钟,找到两个拇指的配合节奏。
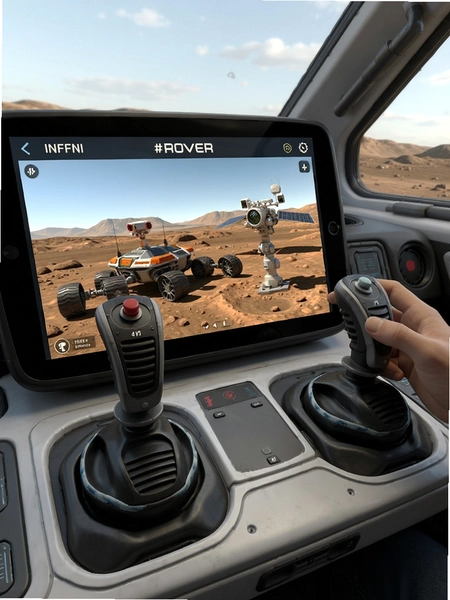
4.避障辅助默认开启,机器人前方深度相机检测到30厘米内有障碍物时会自动减速。但这个功能对玻璃门、镜面墙识别率一般,靠近这类物体时还是手动控制稳妥。
5.操控页面可以一键录制动作序列,最多保存20组,每组时长90秒。录完之后点回放,机器人会重复你刚才的操作轨迹,适合做展示或者拍视频。
INFFNI ROVER视频画面查看清晰吗
1.视频画面入口在主界面左上角的相机图标,点进去之后默认是720P传输。画面延迟和操控延迟差不多,静止时清晰度够用,快速移动时会有轻微拖影。
2.画质可以在设置里调到1080P,但前提是手机和机器人都在5G WiFi覆盖范围内,而且中间没有承重墙阻挡。2.4G下强行开1080P会卡成幻灯片。
3.摄像头角度固定,不能远程调节俯仰。想看正下方地面情况需要让机器人低头,这个操作在姿态控制摇杆上完成。
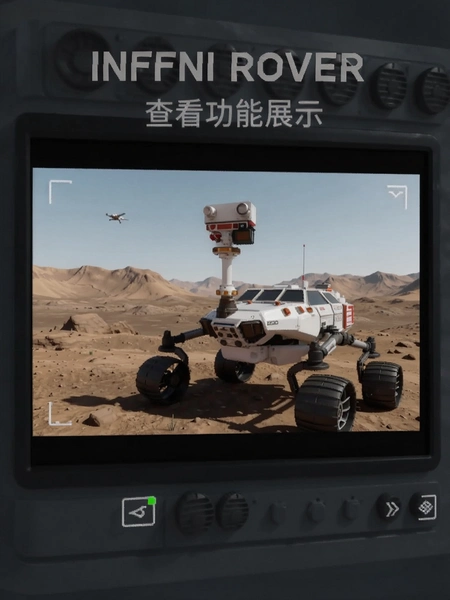
4.画面支持本地录制,文件存在手机相册的INFFNI ROVER文件夹里。录制过程中操控响应会稍微变慢,建议先录完再操控,或者用另一台手机看画面。
5.夜间或者光线暗的环境下,画面噪点明显增多,这是摄像头传感器尺寸决定的,不是软件问题。如果经常在暗光环境用,建议给机器人加装个补光灯。
INFFNI ROVER的OTA升级会不会出问题
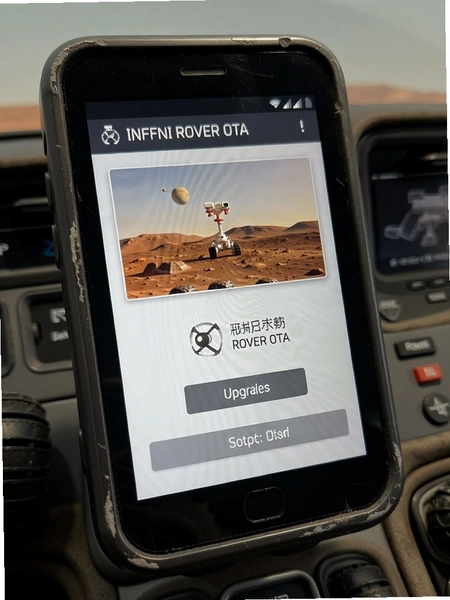
1.OTA入口在设置菜单最下面,点“检查更新”之后如果有新固件,会显示版本号和更新日志。下载过程需要保持机器人电量在50%以上,中途断电可能导致固件损坏。
2.升级包大小通常在80到150MB之间,下载完成后机器人会自动重启并进入刷写模式,整个过程大约3到5分钟。这期间不要关闭应用,也不要让手机锁屏。
3.实测从1.2.x升到1.3.0之后,双摇杆的响应曲线有微调,慢速档的操控精度比之前好一些。但升级后第一次连接需要重新校准关节零点,在设置里点“关节校准”按提示走一遍就行。
4.如果升级失败,机器人会停留在恢复模式,指示灯红蓝交替闪。这时候用数据线连接电脑,从官网下载完整固件包手动刷入,具体步骤在官方支持页面有详细说明。
INFFNI ROVER常见问题答疑
问:INFFNI ROVER安装包占手机内存大不大?
答:安装包大约85MB,装完之后加上缓存数据,实际占用在200MB左右。在同类机器人控制应用里算中等水平,不会对手机存储造成明显压力。但如果手机本身剩余空间不足1GB,建议先清理一下再装。
问:这个应用必须连机器人才能用吗?
答:是的,INFFNI ROVER没有独立的模拟模式,不连接ROVER X1的话只能看设置页面和帮助文档。想先熟悉界面的话可以下载安装,但核心功能都需要实机连接才能体验。
问:安卓平板能用吗?
答:可以安装,界面会自适应放大,双摇杆的间距也会拉开,操控手感比手机好一些。但部分平板没有GPS模块,不影响操控,只是位置记录功能用不了。
问:应用需要哪些权限?
答:主要需要WiFi和附近设备权限用于连接机器人,存储权限用于保存视频和截图。定位权限在安卓11以上是WiFi扫描的附带要求,不是用来追踪位置的。所有权限都可以在系统设置里单独关闭。
INFFNI ROVER基础操作教程
| 操作步骤 | 具体路径 | 注意事项 |
| 首次连接机器人 | 打开应用→首页自动扫描→点击设备图标→等待握手完成 | 确保手机WiFi连的是机器人热点,不是家里路由器 |
| 切换操控模式 | 主界面右下角模式按钮→选择平地/越障 | 越障模式耗电更快,续航大约缩短20% |
| 查看视频画面 | 主界面左上角相机图标→进入视频页 | 视频页会占用更多带宽,操控延迟略微增加 |
| 固件升级 | 设置→检查更新→下载→确认安装 | 电量低于50%时不允许升级,先充电 |
| 关节校准 | 设置→关节校准→按屏幕提示摆放机器人→开始校准 | 需要在平整地面进行,校准过程约1分钟 |
| 录制动作序列 | 操控页→录制按钮→操控机器人→停止录制→保存 | 单组最长90秒,最多存20组 |
INFFNI ROVER作为ROVER X1的官方配套工具,走的是轻量实用路线。官方原版安装包没有塞广告插件,启动页也没有开屏弹窗,这点比很多第三方机器人控制应用干净。安装过程不会强制勾选附加软件,无捆绑安装的体验在国产工具类应用里算是一股清流。应用运行时不后台常驻,退出主界面后不会偷偷跑流量或者唤醒GPS,安全纯净的运行环境对隐私敏感的用户比较友好。
需要留个心的是,INFFNI ROVER目前只支持ROVER X1这一个型号,手里如果是其他品牌的四足机器人,装了也用不了。另外低配安卓机在1080P视频模式下发热比较明显,建议老机型把画质固定在720P使用。整体来说,这个应用的功能边界很清晰,就是让ROVER X1跑起来、动起来、升级方便,没有塞一堆用不上的社交或者社区模块。
应用信息
- 包名:cc.dobot.DobotRover
- 名称:INFFNI ROVER
- 版本:1.3.0
- MD5值:b5f591b88b101bc4376eab27dbe85ff2
- 隐私政策:点击查看
热门专题
本类最新
网友评论
相关应用
 趣玩运动Prov1.3智能跳绳
 FUOToolPro画质优化v1.336 渲染画质优化
 Lingke音箱控制v2.3.1 实时调音控制
 Lingke(聆客音箱)v2.3.1 音箱控制工具
 Rootly事件管理v2.16.0实时告警
热门推荐
 趣闲赚app官方版下载安装v2.3.0生活工具
 赏帮赚最新版下载v4.15生活工具
 南通百通app免费下载v5.2.0生活工具
 咸鱼帮扶安卓版v1.0.32最新版生活工具
 江苏医保云app下载安装手机版v3.3.9生活工具
 甘肃税务电子税务app下载最新版v2.41.0生活工具
 四川e社保手机app下载v2.5.4生活工具
 内蒙古人社养老金认证app下载v6.5.4生活工具
 河南社保app下载安装官方免费下载v1.5.13生活工具
本类排行
- 1趣闲赚app官方版下载安装v2.3.010.9M
- 2赏帮赚最新版下载v4.1530.9M
- 3天翼生活客户端下载安装v8.4.181.7M
- 4氢时光app官方版v2.4.750.0M
- 5Moon月球最新版21.3M
- 6整秀手机版25.3M
- 7米丫天气安卓版v2.0.013.6M
- 8掌上景泰官方版下载v4.2.0104.0M
- 9SkyView Free安卓版v3.9.2最新版96.1M
- 10北京互联网法院电子诉讼平台v1.2.3官方版18M